 newshub
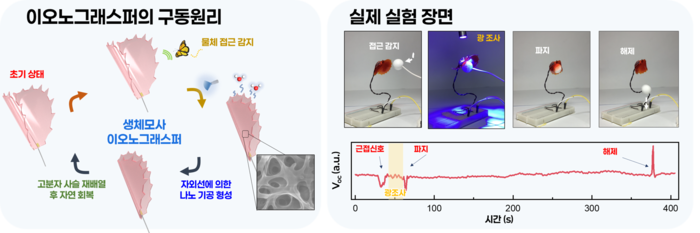
전북대와 KAIST 공동 연구팀이 물체 접근을 감지하고 빛을 받으면 물체를 붙잡는 소프트 로봇을 개발했다. 센서와 인공근육 기능을 하나의 소재에 통합해 구조를 단순화했다.
"전북대학교는 김용민 공대 화학공학부 교수팀이 문홍철 한국과학기술원(KAIST) 교수팀과 물체가 가까이 오는 것을 감지하고, 빛을 받으면 움직여 물체를 붙잡는 이온성 소프트 로봇 '이오노그래스퍼(Ionograsper)'를 공동 개발했다고 22일 밝혔다. 이 로봇의 핵심은 하나의 부드러운 소재가 센서와 인공근육 역할을 함께 한다는 점이다."
newshub는 원문 전문을 게재하지 않습니다. 위 요약과 인용은 newshub가 정리한 것이며, 기사 전문과 저작권은 전자신문에 있습니다.