 newshub
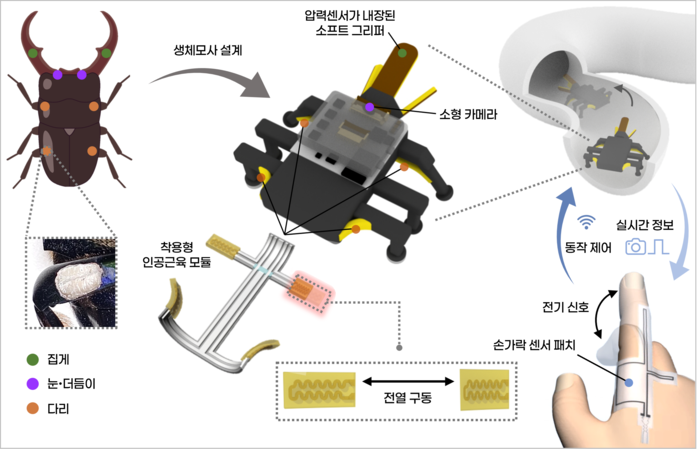
KAIST 연구진이 딱정벌레를 모사해 인공근육과 센서를 결합한 소프트로봇 '비틀봇'을 개발했다. 사용자가 손가락 센서로 로봇을 원격 조종하며, 카메라와 압력센서를 통해 로봇의 상황을 실시간으로 확인하고 정밀 작업할 수 있다.
"한국과학기술원(KAIST·총장 배충식) 연구진이 협소한 공간 속에서 정밀한 원격 작업을 할 수 있는 로봇을 개발했다. '딱정벌레'를 모사해 인공근육과 카메라, 촉각센서를 결합했다. 특히 손가락에 연결한 센서로 로봇을 조종하고, 로봇 상황도 사용자에게 전달되게 했다."
newshub는 원문 전문을 게재하지 않습니다. 위 요약과 인용은 newshub가 정리한 것이며, 기사 전문과 저작권은 전자신문에 있습니다.