 newshub
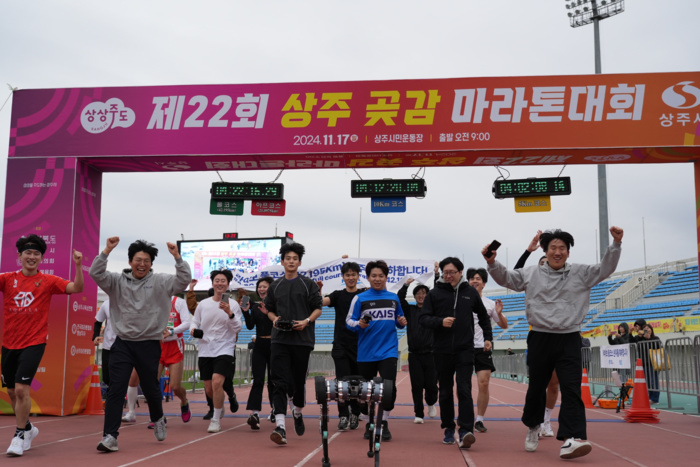
KAIST 연구팀이 개발한 사족보행 로봇 '라이보2'가 배터리 교체 없이 마라톤 풀코스를 완주하며 관련 연구 성과가 네이처에 게재됐다. 이는 로봇의 에너지 효율과 안정적인 주행 기술을 입증한 사례로 평가받는다.
"한국이 개발한 사족보행 로봇의 장거리 운용 연구 내용이 저명한 국제학술지 '네이처'에 실렸다. 해당 로봇은 마라톤 풀코스를 배터리 교체 및 충전 없이 완주한 바 있어 이목을 끈 바 있다."
newshub는 원문 전문을 게재하지 않습니다. 위 요약과 인용은 newshub가 정리한 것이며, 기사 전문과 저작권은 전자신문에 있습니다.